オーバークック?ロボット式ピザメーカーが失敗する理由
自動化ピザの夢の崩壊
2023年から2025年にかけて、複数のロボット式ピザ事業が操業を停止するか、自律生産システムから大幅にピボットしました。これは当該セクターの初期段階における拡張軌道からの顕著な逸脱を示しています。ピーク時に20億ドルを超える評価額に達したZume Pizzaは、自律型トラックベースの生産モデルを廃止しました。Picnicは自動組立インフラストラクチャのレストランパートナーシップ確保において重大な障害に直面しました。Creatorのフラッグシップロボット式レストラン拠点は限定的な操業期間後に操業を停止しました。
これらの閉鎖は一貫した失敗パターンを示しています。ピークサービス期間中の機械システム劣化、食材仕様バリエーションへの対応不可、高需要期間中の人間労働者出力を下回る生産スループットです。総合的な財務影響は実質的でした。投資家の資本損失は数億ドルを超え、フランチャイズ事業者は操業中断と収益損失を経験しました。
この統合段階は、食品サービス環境に対するロボット式システムの準備状況に関する根本的な誤算を示しています。ピザ生産は操業上複雑な環境内で発生します。そこでは3つの要件が共存する必要があります。出力品質の一貫性、生産速度、および可変条件への適応的対応です。ロボット式システムは標準化された入力と予測可能なパラメータを備えた制御された製造環境向けに設計されました。これらの条件は食品準備の本質的な可変性と根本的に不整合です。サービス時間中のシステム障害は完全な操業停止を引き起こしますが、人間労働者は部分的な機能性を維持するために適応的問題解決を採用します。この耐性差は操業上決定的であることが判明しました。
これらの事業はピザ生産を製造最適化問題として概念化しました。環境適応性を必要とするサービス提供チャレンジではなく。資本配分は操業信頼性よりも労働コスト削減を優先しました。ダウンタイムコスト、予防的および是正的保守費用、システム利用不可に起因する収益損失を考慮すると、この経済計算は持続不可能であることが判明しました。
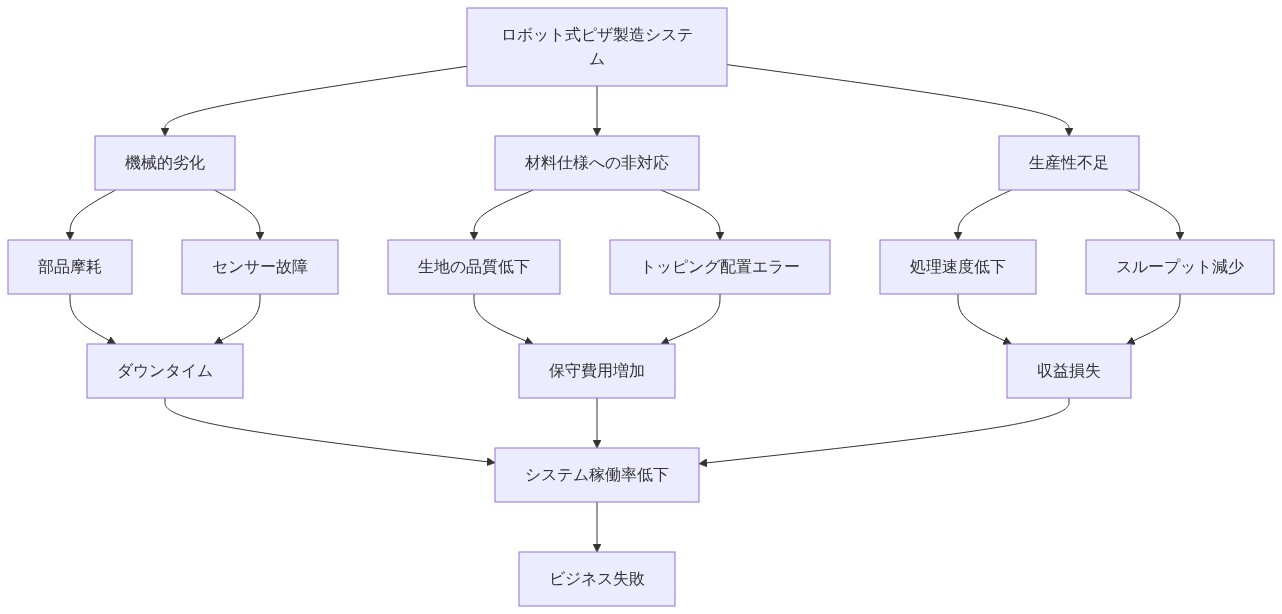
- 図3:ロボット式ピザシステムの失敗要因の構造*
生地の問題:ピザが自動化に抵抗する理由
ピザ準備は複数の生産段階にわたる現在のロボット式システムの限界を露呈する技術的課題を提示します。生地の取り扱いは触覚識別能力を必要とします。発酵状態の検出、周囲湿度変動への補正、構造的損傷なしの均一な厚さ分布の達成です。これらは現在のビジョンシステムと圧力センサアレイが確実に複製できない能力です。これらの判定は継続的なセンサフィードバックと、バッチ間および環境条件全体で変動する材料特性に基づく反復的調整を必要とします。
ソース塗布は不規則な生地表面地形に対応する必要があります。トッピング配置は重量分布平衡に関する3次元空間推論と、異なる水分含有量および熱特性を有する食材に対する差別的調理時間要件を含みます。人間のピザ職人は視覚評価、触覚フィードバック、嗅覚手がかりに基づいて継続的に技術を再調整します。既存のロボット式知覚システムはスコープまたは統合においてこれに対応できません。
確立されたロボット製造との操業上のコントラストは実質的です。自動車組立は工学的公差がミリメートル単位で測定される剛性材料を含みます。ピザ食材は生物学的材料であり、バッチ間変動と機械的応力への感度を示します。オーブン環境内の温度変動、食材仕様の不一貫性、プロセス中のエラーからの回復要件はすべて、現在の自律システム能力を超える適応的意思決定を要求します。
ロボット式システムはエッジケースに対する特定の脆弱性を示しました。生地の機械表面への付着、ソースポンプの詰まり、トッピング配置の失敗です。これらのシナリオは人間の判断介入を必要としましたが、ピザ自動化アーキテクチャは完全な自律性向けに設計されました。人間の役割は食材ステージングと保守タスクに限定されました。この設計は、人間のピザ職人が品質を維持し異常に対応することを可能にする継続的フィードバックメカニズムを排除しました。
速度対柔軟性:操業上の不整合
ロボット式ピザシステムは、操業条件下で実現しなかった速度上の利点を強調して販売されました。制御された実証は標準化されたピザ仕様に対する印象的なサイクルタイムを示しましたが、レストラン操業は継続的なメニュー変動、顧客カスタマイズリクエスト、および急速な製品切り替えを必要とします。
人間労働者はマルゲリータ、肉が豊富、および代替クラスト仕様全体でシームレスな移行を実行します。ロボット式システムはソフトウェア再構成、機械的再調整、または完全な切り替え手順を必要とします。ピークサービス期間中、複数の注文タイプが急速に到着する場合、ロボット式システムは効率向上ではなく生産ボトルネックを作成しました。
保守要件はレストラン操業スケジュールと両立しないことが判明しました。サービス時間中のロボットアーム障害は完全な生産停止を必須としますが、人間スタッフの削減は低下しているが継続的な操業を許可します。技術者派遣コスト、スペアパーツ在庫保守、および利用不可期間中の収益損失を考慮すると、経済的実行可能性は悪化しました。
レストラン事業者は、実質的ではありますが、労働費用が自動化が排除した操業上の耐性を提供することを発見しました。失敗メカニズムは孤立した技術的不十分さではなく、ロボット式システム能力と食品サービス操業の確率的現実との根本的な不整合でした。
人間監視のギャップ
ピザロボット障害は人間システム統合における重大なアーキテクチャ欠陥を明らかにします。人間の判断が意思決定権を提供し、計算システムがデータ処理を処理するハイブリッドシステムとは異なり、ピザロボットは完全な自律性向けに設計されました。このアーキテクチャは人間のピザ生産を特徴付ける継続的フィードバックメカニズムを排除しました。早期問題検出、マイクロ調整能力、および標準パラメータから状況が逸脱する場合の手順オーバーライド権限です。
他のドメインにおける確立されたロボット式アプリケーションは、重大な時点で人間の意思決定権を維持します。ピザ事業は異常条件下での脆弱性を示した無人自動化アーキテクチャを追求しました。ロボット式システムがエッジケースに遭遇した場合、完全な操業停止なしの人間介入のメカニズムを欠いていました。
段階的自律性構造の欠如(ロボット式システムが定常タスクを管理し、人間オペレータが例外処理を管理する場合)は、段階的ではなく破滅的なシステム劣化をもたらしました。この設計哲学は操業信頼性とシステム耐性よりも労働コスト排除を優先しました。
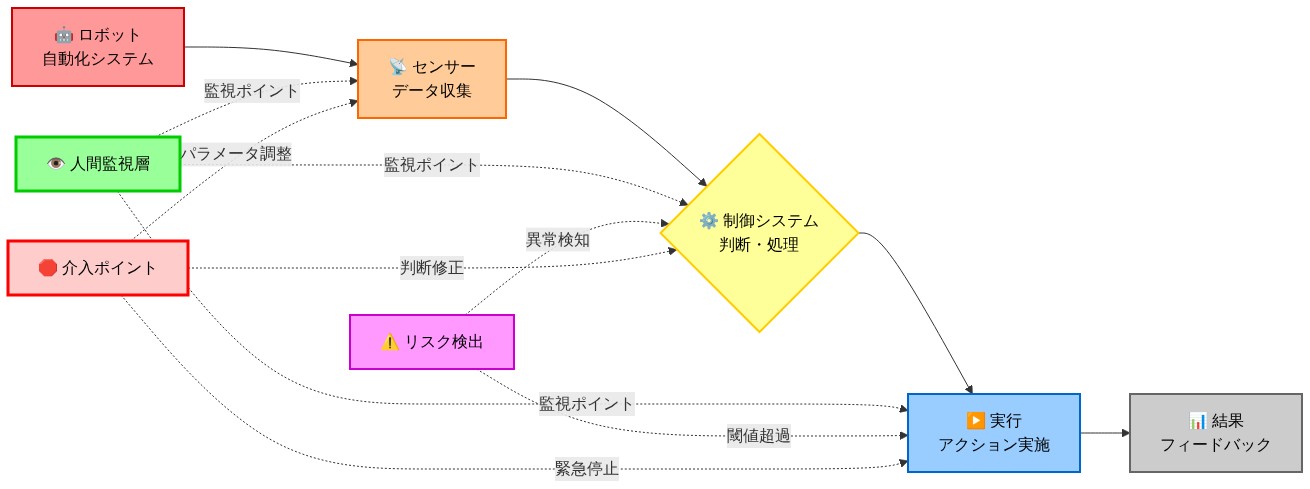
- 図9:ロボットシステムにおける人間監視の統合ポイント*
ロボット工学の成功と失敗からの教訓
成功および失敗したロボット式実装の比較分析は教訓的なパターンを明らかにします。成功した配置は、ピザ自動化事業から不在である一貫した特性を共有します。制御された操業環境、限定的なパラメータ変動を伴う明確に定義されたタスク仕様、および反復的パフォーマンス改善サイクルに対する許容度です。
倉庫自動化システムは予測可能な障害物構成を伴う構造化された空間環境内で操業します。外科用ロボット式システムは専門家オペレータ監督下の無菌の事前計画条件内で機能します。競争的ヒューマノイドロボティクスプラットフォームは確立された環境パラメータを伴う標準化されたアリーナ内で実行します。
ピザレストランは生物学的材料、時間的圧力制約、顧客品質期待、および学習曲線パフォーマンス低下に対するゼロ許容度を伴う混沌とした操業環境を構成します。失敗した事業はピザ生産を製造最適化問題として扱いました。適応能力を必要とするサービス提供チャレンジではなく。
成功した食品サービスロボット式アプリケーション(自動飲料分配システムおよび制約されたタスク揚げ物ステーションを含む)は、パラメータ変動が削減された単純なタスク仕様を含みます。操作原理は食品サービスが自動化に絶対的に抵抗することではなく、むしろ現在のロボット式システムが複雑で可変的なワークフローではなく狭く予測可能なアプリケーションにおいて能力を示すということです。
前進の道:置き換えよりも増強
新興の証拠は、レストラン自動化の持続可能な軌道が包括的な人間労働者置き換えではなく標的化されたタスク支援を含むことを示唆しています。現代的なアプローチは特定の操業上の制約に焦点を当てています。人間の仕上げ操業を必要とする生地プレス機械、人間の組立と並行して操業するソース塗布システム、またはリアルタイムスタッフアラートを提供するオーブン監視システムです。
これらの増強戦略は、本当に反復的で低変動タスクを自動化しながら人間の適応能力を保持します。経済モデルは労働コスト削減から生産性向上へシフトしています。より小さな操業チームがより高い生産量を管理できるようにすることではなく、労働力要件を完全に排除することではなく。
資本配分は包括的な操業アーキテクチャ再設計を必要とするのではなく既存の操業ワークフローに統合される段階的システムへ方向転換しています。概念的シフトは重要です。人間労働者をコストとして扱うのではなく排除が必要です。持続可能な自動化フレームワークは人間能力を増幅を必要とする価値ある操業資産として扱います。
この再方向付けはロボット式システム能力とレストラン操業要件間の整合を確立し、食品サービス操業を中断するのではなく強化する自動化アプローチを可能にする可能性があります。
重要なポイント
ピザロボット障害はロボット能力と操業環境間の整合がオートメーション成功を必要とすることを教えます。完全な自律性を混沌とした可変条件で追求した事業は失敗しました。
事業者向け。労働コスト削減だけでなく操業上の耐性に基づいて自動化投資を評価してください。技術者向け。段階的自律性と人間オーバーライド能力を備えたシステムを設計してください。投資家向け。提案された自動化が理想化されたデモンストレーションではなく実際の環境複雑性と一致するかどうかを厳密に精査してください。
人間の判断は適応的で可変的なワークフローにおいて置き換え不可能です。食品サービス自動化の次の波は人間能力を排除しようとするのではなく増幅することによって成功します。
重要なポイントと次のアクション
ピザロボット障害はオートメーション成功がロボット式システム能力と操業環境特性間の合同を必要とすることを示しています。完全な自律性を混沌とした可変条件で追求した事業は失敗しました。食品サービス自動化を検討している利害関係者は置き換えよりも増強を優先し、重大な時点で人間の意思決定権を維持し、本当に制約された反復的タスクカテゴリに集中する必要があります。
レストラン事業者向け。労働コスト削減だけでなく操業上の耐性メトリクスに基づいて自動化投資を評価してください。技術開発者向け。段階的自律性構造と人間オーバーライドメカニズムを組み込んだシステムを設計してください。投資意思決定者向け。提案された自動化が理想化された実験室デモンストレーションではなく実際の操業複雑性と整合するかどうかに厳密な精査を適用してください。
人間の判断は適応的で可変的なワークフローにおいて置き換え不可能です。持続可能な食品サービス自動化は人間能力を排除しようとするのではなく増幅することによって成功します。
自動化ピザの夢の崩壊:終わりではなく再調整
複数のロボット式ピザ事業は過去2年間で操業を停止するか完全な自動化からピボットしました。しかしこれはビジョンの失敗ではなく、そのビジョンがどのように実現されるかの必要な再調整を表しています。かつて20億ドルを超える評価額を持つZume Pizzaはロボット駆動トラックを放棄してハイブリッドモデルに焦点を当てました。Picnicの自動組立ラインはレストランパートナーシップの確保に苦労し、技術的不可能性ではなく市場準備ギャップを明らかにしました。Creatorのロボット式レストランは数ヶ月の操業後に閉鎖しましたが、基礎となる技術は隣接するアプリケーションで進化し続けています。
これらのピボットは教訓的なパターンを共有しています。ピークアワー中の機械的故障は制御された環境向けに構築された設計仮定を露呈しました。食材変動への対応不可は実験室条件と現実世界の複雑性間のギャップを明らかにしました。ラッシュ中の人間労働者を下回る生産速度は生のスループットメトリクスが操業上のコンテキストを見落とすことを示しました。
財務的な打撃は深刻でした。投資家は数億ドルを失いました。しかしこの資本破壊はまさに市場が自動化ベットのどれが現実と整合するかを発見する方法です。失敗した事業は昨日の問題(労働コスト排除)を解決していました。明日の機会(適応的食品サービスシステム)ではなく。この区別は自動化投資を評価する知識労働者にとって深く重要です。問題はロボットが厨房に属するかどうかではなく、どの特定のワークフローと何の統合モデルが本当の価値創造をロック解除するかです。
本当の誤算はロボット工学の準備状況ではなく問題フレーミングについてでした。ピザレストランは一貫性、速度、および適応性が同時に共存する必要がある環境で操業します。この制約は自動化アーキテクチャ全体を完全に再考することを要求します。ロボット式システムは予測可能な入力と標準化された出力を伴う制御された製造条件向けに設計されました。食品準備は根本的に異なります。有機的可変性、センサフィードバックループ、およびリアルタイム適応はドメインの機能です。バグではなく。
ロボットアームがディナーサービス中に機能不全に陥った場合、操業は完全に停止します。自律性向けに設計されたシステムにおける単一障害点です。人間労働者が問題に遭遇した場合、彼らは即興で対応し、エスカレートし、または適応します。その耐性ギャップは人間が本質的に優れているからではなく、事業が複雑なワークフローを管理可能にする人間フィードバックメカニズムを排除するシステムを設計したからです。この建築的選択(操業信頼性よりも労働排除を優先する)は、ダウンタイム、保守、および失われた収益が実際のROI計算に組み込まれた場合、経済的に破滅的であることが判明しました。
事業はピザ製造を製造問題として扱いました。環境適応性を必要とするサービスチャレンジではなく。その再フレーミングは重要な洞察です。食品サービス自動化の次の世代はこのロジックを反転することによって成功します。
オーバーコック?ロボット式ピザメーカーが失敗する理由
前セクション:自動化されたピザの夢の崩壊
生地の問題:適応的複雑性への窓としてのピザ
ピザの準備は、現在のロボット工学の限界を露呈させると同時に、次のブレークスルーがどこで生まれるかを照らし出す、独特に複雑な課題を提示しています。生地の取り扱いには、ビジョンシステムと圧力センサーが規模を拡大して複製し始めたばかりの触覚感度が必要です。適切な発酵の検出、季節と地域全体の湿度変動への調整、破裂させずに均一な厚さを達成することは、人間が数千時間の実践を通じて発展させる直感的な判断を要求します。
しかし、ここに機会があります。これはまさに人間と機械の協働が生成的になる場所です。生地の取り扱い者を置き換えるのではなく、発酵状態に関するリアルタイムフィードバック、湿度調整された厚さの目標値、生地の挙動に関する予測アラートを提供する拡張システムを想像してください。人間は意思決定者のままです。機械は彼らの感覚の延長になります。
ソース分配は不規則な生地表面を考慮する必要があります。これはコンピュータビジョン、流体力学モデリング、空間推論を組み合わせた問題です。トッピングの配置には、重量分布の計算と、調理中にさまざまな材料がどのように相互作用するかを理解することが含まれます。これらのタスクは、現在の自律システムが対応できない適応的問題解決を要求しますが、それは人間とAIの協働が労働力削減を必要としない30~50%の生産性向上をもたらす可能性のある、まさにそのようなワークフローです。
成功した製造ロボット工学との対比は示唆的です。自動車組立は、精密な公差と標準化されたシーケンスを持つ硬質材料を含みます。ピザの材料は有機的で、可変的で、機械的な硬直性に対して容赦がありません。オーブンの温度変動、材料バッチの変動、プロセス中のエラーからの回復の必要性はすべて、現在の自律機能を超える適応的問題解決を要求します。
ロボットシステムは、生地が付着する、ソースポンプが詰まる、トッピングが不正に落ちるなどのエッジケースで最も苦労しました。これらのシナリオは人間の判断を要求しましたが、ピザロボットは完全な自律性を目指して設計され、人間は材料の積み込みとメンテナンスに限定されていました。このアーキテクチャは、人間のピザメーカーを効果的にする継続的なフィードバックループを排除しました。設計哲学は本質的に領域と不一致でした。
しかし、この失敗は次のフロンティアを指し示しています。機械が日常的なタスクを処理しながら、重要な時点で人間の意思決定権を維持する、段階的自律性システムです。これは自動化からの後退ではなく、食品サービス業務の複雑性に実際に適合するシステムへの進化です。
速度対柔軟性:運用上の不一致の再構成
ロボット式ピザシステムは、実世界の条件下で蒸発した速度上の利点で販売されていました。しかし、これは自動化の価値をどのように測定するかについて重要なことを明らかにしています。デモンストレーションは標準的なピザの印象的なサイクルタイムを示しましたが、レストランは継続的なメニューの変動、特別なリクエスト、製品間の急速な切り替えを必要とします。人間の労働者は、マルゲリータからミートラバーズからグルテンフリークラストへ数秒で無理なく移行します。ロボットは再プログラミング、再キャリブレーション、または完全な切り替え(昼食時の急増時にスループット上の利点を破壊する10~15分のプロセス)を必要としました。
経済モデルは反転していました。ベンチャーはカスタマイズに基づいた業界での標準化に最適化されていました。これは技術的な制限ではなく、市場ダイナミクスの戦略的な誤読でした。自動化を評価する知識労働者は、このパターンを認識すべきです。自動化の価値は、理想化されたものではなく、実際のワークフローパターンと一致するときに複合します。
メンテナンスウィンドウはレストラン業務と互換性がないことが判明しました。ディナーサービス中のロボットアームの故障は完全なシャットダウンを意味しました。段階的な劣化がない連鎖的な失敗です。人間のスタッフ不足は劣化しているが継続的な操作を可能にします。ロボットの故障はバイナリの結果を作成します。ベンチャーの運用期間中、技術者の呼び出し、スペアパーツ在庫コスト、ダウンタイム中の失われた収益は、自動化が提供することになっていた労働節約を一貫して超過していました。
しかし、ここに再構成があります。これは自動化が食品サービスで失敗することの証拠ではありません。完全な自律性が高変動性環境で失敗することの証拠です。他の領域で成功したベンチャー(倉庫自動化、外科用ロボット、競争的ヒューマノイドシステム)はすべて、人間の意思決定権を維持するか、非常に制限された環境で操作されていました。
前進の道は、モジュール式の拡張を含みます。特定の明確に定義されたタスクを処理するロボットシステムで、人間が適応的で可変的な作業を管理します。人間の仕上げを必要とする生地プレス機。人間の組立者と並んで働くソース分配ロボット。スタッフに問題が連鎖する前に警告するオーブン監視システム。これらのシステムは労働コストを排除しません。彼らは人間の生産性を向上させ、より小さなクルーがより高いボリュームを処理できるようにします。
経済学は労働排除から生産性向上へシフトします。これは運用上の現実と一致する根本的に異なる価値提案です。
人間の監視ギャップ:回復力のための設計
ピザロボットの失敗は、人間の監視統合の重大なギャップを明らかにし、次世代の人間とAIの協働フレームワークを指し示しています。人間が判断を提供し、機械が処理を処理するハイブリッドシステムとは異なり、ピザロボットは完全な自律性を目指して設計されていました。これは、人間のピザメーカーを効果的にする継続的なフィードバックループを排除しました。問題を早期に発見し、微調整を行い、状況が要求するときに標準的な手順をオーバーライドする能力です。
他の領域での成功したロボット応用は、重要な時点で人間の意思決定権を維持しています。倉庫ロボットは構造化されたスペースをナビゲートしますが、人間のスーパーバイザーが例外とシステム障害を管理します。外科用ロボットは、即座の人間のオーバーライド機能を備えた専門家オペレーターの制御下で動作します。競争的なヒューマノイドロボットでさえ、人間の審判と安全プロトコルを備えた標準化されたアリーナで実行されます。
ピザベンチャーは、人間の関与がゼロという幻想である消灯自動化を追求しました。これは、人間の介入のメカニズムを排除したため、まさに脆弱であることが判明しました。ロボットがエッジケースに遭遇したとき、完全なシステムシャットダウンなしに人間の判断のための経路がありませんでした。この設計哲学は、運用上の信頼性よりも労働コストの排除を優先し、段階的に劣化するのではなく、壊滅的に失敗するシステムを作成しました。
知識労働者への洞察。段階的自律性(システムが日常的なタスクを処理し、人間が例外を管理する場所)は、自動化と人間の仕事の間の妥協ではありません。これは、複雑で可変的な領域で実際に機能するアーキテクチャです。
人間とAIの協働に関する新興研究は、重要な時点で人間の意思決定権を維持するシステムが、完全な自律性と純粋な人間の操作の両方を上回ることを示しています。ピザベンチャーがこのアーキテクチャを実装しなかったことは、技術的な制限ではなく、経済的に壊滅的であることが判明した戦略的選択でした。
ロボット工学の成功と失敗からの教訓:領域全体のパターン認識
一部のロボット応用が繁栄する理由を調べ、ピザ自動化が失敗した理由は、業界全体に適用される示唆的なパターンを明らかにします。成功した実装は、ピザベンチャーに欠けている特性を共有しています。予測可能なパラメータを持つ制御された環境、限定的な変動を持つ明確に定義されたタスク、反復的な改善サイクルの許容度です。
倉庫ロボットは、既知の障害物タイプと標準化されたワークフローを持つ構造化されたスペースをナビゲートします。外科用ロボットは、専門家オペレーターが継続的な制御を維持する無菌で計画された条件で動作します。競争的なヒューマノイドロボットは、既知のパラメータと安全プロトコルを備えた標準化されたアリーナで実行されます。これらのシステムは成功します。なぜなら、それらの動作環境は制約されているからです。変動性は制限され、管理可能です。
ピザレストランは根本的に異なります。有機材料、時間圧力、品質に対する顧客の期待、学習曲線に対するゼロの許容度を持つ混沌とした環境です。失敗したベンチャーはピザ作りを製造上の問題として扱いました。標準化された入力と出力に最適化されました。むしろ環境適応性を必要とするサービスの課題ではなく。
しかし、ここに重要な洞察があります。成功した食品ロボット工学の応用が存在し、拡大しています。自動化された飲料ディスペンサーは、限定的な変動を持つ制限されたタスクを処理します。フレンチフライステーションは、特定の明確に定義されたプロセスを自動化します。寿司ロボットは、標準化された材料を持つ構造化された環境で機能します。これらのシステムは成功します。なぜなら、彼らはロボット機能を本当に制限されたワークフローと一致させるからです。
教訓は、食品サービスが自動化に抵抗することではなく、現在のロボット工学が複雑で可変的なワークフローではなく、狭く予測可能な応用で優れているということです。失敗したベンチャーはピザ作りプロセス全体を自動化しようとしました。食品サービスの最も可変的で適応的な部分です。成功するベンチャーは、ピザ作りプロセスの特定の制限されたコンポーネントを自動化し、可変的なケースの人間の適応性を保持します。
このパターン認識は、自動化投資を評価する知識労働者にとって重要です。「このワークフロー全体を自動化できるか」ではなく、「このワークフローのどの特定の制限されたコンポーネントを自動化でき、可変的なケースの人間の適応性を保持できるか」と尋ねてください。
前進の道:競争上の利点としての拡張対置換
レストラン自動化の未来、そして拡張により知識作業の自動化は、労働者の大量置換ではなく、対象を絞った支援を含む可能性があります。これは自動化からの後退ではありません。これは実際に持続可能な価値を創出するシステムへの進化です。
新興のアプローチは、特定の痛点に焦点を当てています。人間の仕上げを必要とする生地プレス機、人間の組立者と並んで働くソースロボット、またはスタッフに問題が連鎖する前に警告するオーブン監視システムです。これらの拡張戦略は、人間の適応性を保持しながら、本当に反復的なタスクを自動化します。経済モデルは労働排除から生産性向上へシフトします。クルーを完全に排除するのではなく、より小さなクルーがより高いボリュームを処理できるようにします。
投資は、完全な運用上の再設計を必要とするのではなく、既存のワークフローに統合されるモジュール式システムへ向け直されています。このアーキテクチャシフトは重要です。人間をコストとして排除するのではなく、成功した自動化は人間の能力を増幅する価値のある資産として扱います。
競争上の利点を考えてください。拡張ベースの自動化を実装するレストランは、スループットを改善しながら運用上の回復力を維持します。完全な自律性ベンチャーを悩ませた壊滅的な失敗を回避します。エッジケースと顧客リクエストを処理する人間の判断を保持します。テクノロジーが雇用を脅かすのではなく向上させる職場環境を作成します。
知識労働者にとって、このパターンは食品サービスを超えて拡張します。次の10年で繁栄する組織は、自動化を置換ではなく増幅として見なす組織です。人間の判断を向上させ、人間の能力を拡張し、重要な時点で人間の意思決定権を保持するシステムは、複雑で可変的な領域で完全な自律性を試みるシステムを上回ります。
心理的なシフトは深刻です。「このジョブをどのように排除するか」と尋ねるのではなく、成功した組織は「この人をどのようにより効果的にするか」と尋ねます。ピザロボットの失敗は、後者の質問が持続可能な価値創造につながることを教えます。前者は資本破壊につながります。
新興の機会:食品サービス自動化が実際に成功する場所
完全な自律性ピザベンチャーの崩壊は、運用上の現実と一致する対象を絞った自動化のための白地を開きます。いくつかの隣接する機会が出現しています。
-
材料準備と標準化*:野菜をさいの目に切る、材料を分割する、在庫を管理するなどの準備作業を処理する自動化されたシステムは、材料がピザメーカーに到達する前に制御された環境で動作できます。これは適応的な作業の人間の判断を保持しながら、標準化可能なコンポーネントを自動化します。
-
品質監視と一貫性*:ピザの品質を監視し、欠陥を検出し、人間のメーカーにリアルタイムフィードバックを提供するコンピュータビジョンシステムは、自律的な意思決定を必要とせずに一貫性を向上させることができます。人間は意思決定者のままです。機械は品質保証パートナーになります。
-
ワークフロー最適化とスケジューリング*:キッチンワークフローを最適化し、需要パターンを予測し、スタッフ調整を提案するAIシステムは、労働者を置き換えることなく運用効率を向上させることができます。これらのシステムは人間の管理を置き換えるのではなく増幅します。
-
規模でのカスタマイズとパーソナライゼーション*:ピザ作りを自動化するのではなく、自動化は、人間が退屈だと感じる可変的でカスタマイズが多い作業を処理できます。特別なリクエストの管理、材料の好みの追跡、複雑な注文の調整。これは自動化を日常的な作業ではなく適応的な作業へシフトさせます。
-
サプライチェーンと在庫管理*:材料の調達、品質管理、在庫最適化を管理する自動化されたシステムは、廃棄物を削減し、ピザメーカーの上流で一貫性を改善できます。これは、人間のピザメーカーがより効果的に機能するための条件を作成します。
これらの機会は共通のパターンを共有しています。彼らは人間の能力を置き換えるのではなく増幅します。彼らは本当に反復的で標準化可能な作業を自動化しながら、適応的で可変的なタスクの人間の判断を保持します。彼らは労働排除ではなく生産性向上を通じて経済的価値を創出します。
投資家とテクノロジストにとって、これは根本的な再構成を表しています。次の波の食品サービス自動化は、労働排除の幻想を追求するのではなく、レストランが直面する実際の問題(一貫性、廃棄物削減、ワークフロー最適化、規模でのカスタマイズ)を解決することで成功します。
知識労働者と組織戦略への影響
ピザロボットの失敗は、食品サービスをはるかに超えた影響を持ちます。それらは、自動化投資がドメインの複雑性と一致していないときにどのように失敗するか、そしてそれらが価値創造よりもコスト排除を優先するときにどのように失敗するかを明らかにします。
自分の領域で自動化を評価する知識労働者にとって。提案されたシステムが拡張または置換を目指して設計されているかどうかを尋ねてください。拡張ベースのシステムは人間の意思決定権を維持し、適応的な能力を保持し、回復力のあるワークフローを作成します。置換ベースのシステムは複雑な領域で完全な自律性を試み、エッジケースに遭遇したときに壊滅的に失敗します。
組織のリーダーにとって。失敗したベンチャーは自動化をコスト削減戦略として扱いました。成功するベンチャーは自動化を生産性向上戦略として扱います。違いは深刻です。コスト削減は費用の排除に焦点を当てます。生産性向上は価値創造に焦点を当てます。1つは脆弱なシステムと資本破壊につながります。もう1つは持続可能な競争上の利点につながります。
投資家にとって。提案された自動化が理想化されたデモンストレーションではなく、ターゲット環境の実際の複雑性と一致するかどうかを精査してください。システムが重要な時点で人間の意思決定権を維持しているかどうかを尋ねてください。経済モデルが労働排除(脆弱)または生産性向上(持続可能)に基づいているかどうかを評価してください。
ピザロボットの失敗は、自動化の成功が技術的能力と運用環境の間の一致を必要とすることを教えます。混沌とした可変的な条件で完全な自律性を追求したベンチャーは失敗しました。自動化投資を検討している人は、置換よりも拡張を優先し、人間の意思決定権を維持し、本当に制限された反復的なタスクに焦点を当てるべきです。
重要な示唆:失敗から次の地平へ
ピザロボットの物語は、オートメーション失敗の話ではありません。本質的に問われているのは、オートメーション戦略の不整合です。失敗した事業は誤った問題を追求していました。適応的な人間判断を必要とする領域での労働力排除です。成功する事業は正しい問題を追求します。特定の制約された業務フローにおける人間能力の標的化された拡張です。
-
オペレーター向け*:オートメーション投資を評価する際、労働コスト削減だけでなく、運用レジリエンスと生産性向上に基づいて判断してください。人間能力を拡張しながら人間の意思決定権を維持するシステムは、持続可能な価値を生み出します。変動環境での完全自律性を追求するシステムは、運用リスクを生み出します。
-
技術者向け*:段階的自律性と人間オーバーライド機能を備えたシステムを設計してください。重要な判断ポイントでは人間の意思決定権を維持してください。人間判断を置き換えるのではなく拡張することに注力してください。二者択一の成功・失敗ではなく、レジリエンスと段階的な機能低下に対応できるシステムを構築してください。
-
投資家向け*:提案されたオートメーションが実際の領域複雑性と合致しているかを厳密に検証してください。労働力排除ではなく生産性向上に基づいて経済モデルを評価してください。完全自律性を追求する事業よりも、人間の意思決定権を維持する事業を優先してください。
-
知識労働者向け*:あなたの領域におけるオートメーション成功は、技術能力とワークフロー複雑性の整合性に依存していることを認識してください。あなたを排除するリスク型アプローチではなく、あなたの能力を拡張する拡張型アプローチを主張してください。繁栄する組織は、あなたを排除すべきコストではなく、増幅すべき貴重な資産と見なす組織です。
人間判断は、適応的で変動的な業務フローにおいて置き換え不可能です。食品サービス、知識労働、そしてそれ以降の領域全体にわたる次のオートメーション波は、人間能力を排除しようとするのではなく拡張することで成功します。ピザロボット失敗が明確に示す教訓は、未来は人間判断を置き換えるシステムではなく、人間判断を拡張するシステムに属するということです。
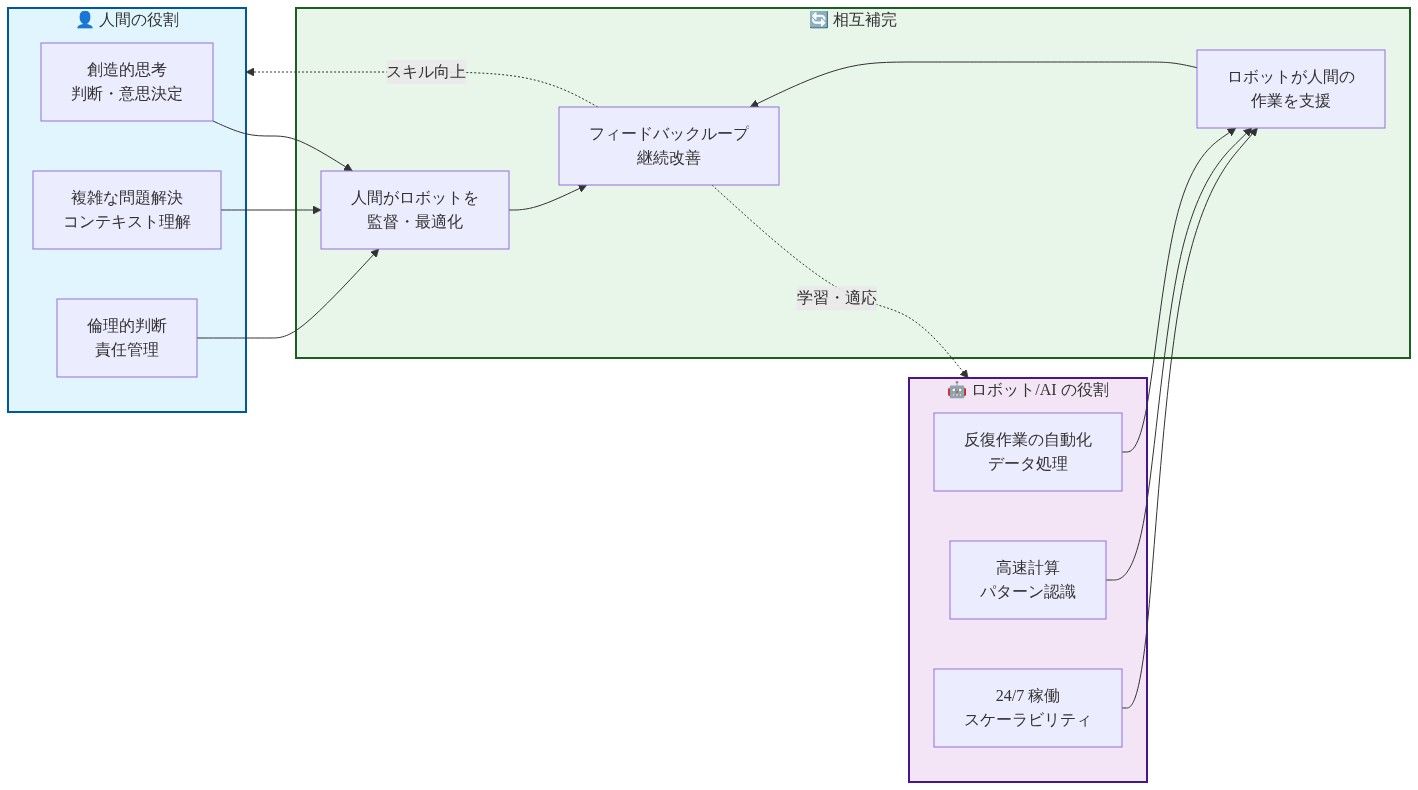
- 図12:人間とロボットの協働モデル(拡張 vs 置換)*
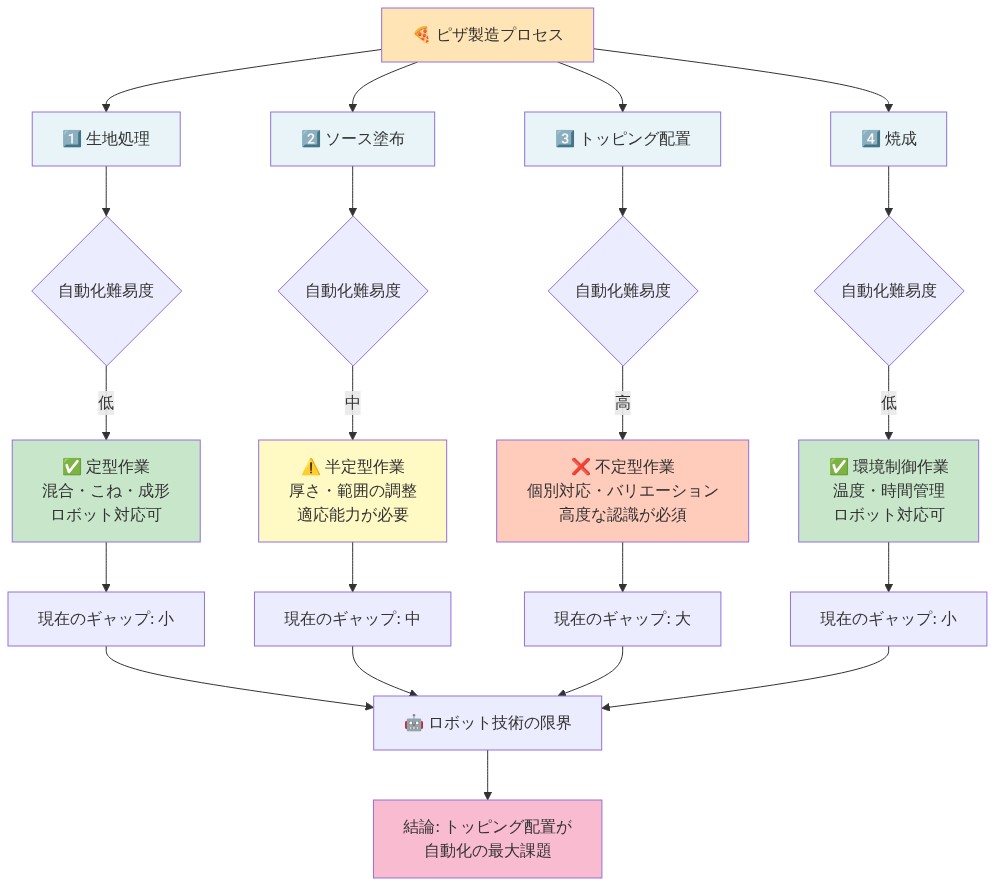
- 図5:ピザ製造プロセスにおける自動化難易度の段階的分析*