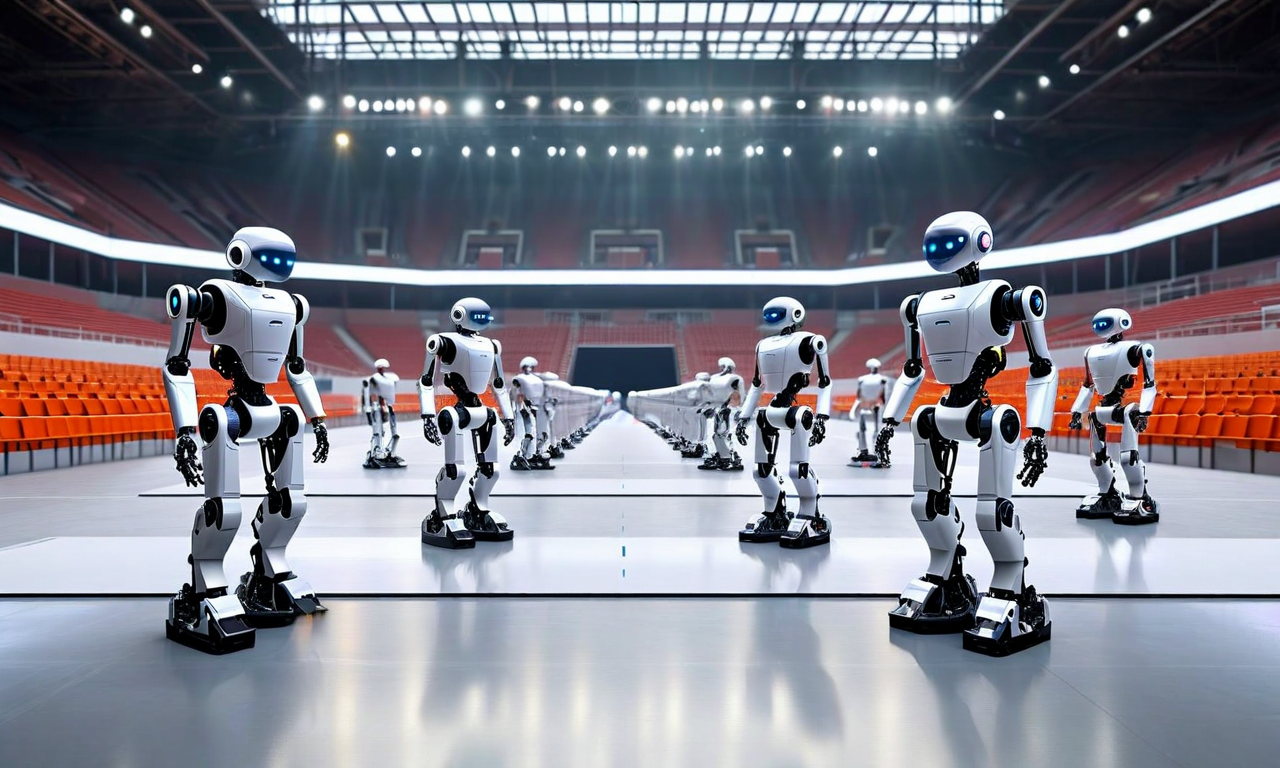
2026年北京世界ヒューマノイドロボットゲームズの現場から
2026年世界ヒューマノイドロボットゲームズが開幕
北京のオリンピックスタジアムで2026年初頭に開催された第1回世界ヒューマノイドロボットゲームズは、ヒューマノイドロボティクス産業にとって重要な転換点を示しています。本大会には666チームが参加し、約2,000体のヒューマノイドロボットが競技に臨みました。この規模は、当該分野がまだ発展途上段階にあることを考えると、実証的な記録として重要です。
本質的に問われているのは、このゲームズが単なるイベントではなく、システムパフォーマンスを標準化された条件下で観察するための構造化された環境として機能したということです。ロボットの身長は1.2メートルから1.8メートルの範囲で、異なるタスク要件に最適化された多様な設計アーキテクチャを体現していました。エンドエフェクタの器用さを優先するものもあれば、可変地形での二足歩行の安定性を重視するものもあります。この建築的多様性は、未成熟な市場における最適な設計トレードオフについての真の技術的課題が未解決であることを反映しています。
-
運用上の意義:* 競技イベントは、統制された実験室環境には存在しない環境変動性を課します。本ゲームズはロボットを制御されていない照明条件、異質な床面、複数エージェント間のリアルタイム協調要求に晒しました。この環境は、孤立したテスト手法よりも効率的に故障モードとパフォーマンス境界を明らかにします。
-
記録された事例:* オープニングリレーイベント中、韓国チームのロボットは湿った床面での転倒から動的な重心移動を通じて回復しました。この能力は長期間の強化学習最適化を必要とするものです。この回復は複数のカメラアングルから捉えられ、その後競技チーム間で分析され、参加者全体での迅速な情報拡散メカニズムが形成されました。
-
運用上の含意:* ヒューマノイドシステムを開発する組織は、理想的な条件下での最適化よりも可変条件全体での堅牢性を優先すべきです。本ゲームズは、故障回復メカニズムに投資したチームが理想的な条件下でのみ最適化したチームを上回ったことを示す証拠を提供しました。これは最近の業界分析で文書化された商用化要件と一致しており、展開環境での信頼性が実験室でのパフォーマンス指標を上回ります。
666チーム、2,000体のロボット:スケーリング協調
12の競技ゾーン全体で2,000体以上のロボットを管理することは、これまで少数の組織しか展開したことのない規模での分散協調システムを必要としました。集中制御は不可能になり、代わりに主催者は各チームのロボットがローカルメッシュネットワークを通じて通信し、グローバルなオーケストレーション層がリソース配分と安全境界を管理するフェデレーテッドアーキテクチャを実装しました。
製造シミュレーションイベント中、中国チームの6体のロボットは明示的なコマンドなしでモックサーキットボードの組立を協調しました。各ロボットはタスク依存関係を推論し、工具アクセスについて交渉し、ローカル通信プロトコルのみを通じてチームメイトの故障に適応しました。このチームは集中計画を使用する競合他社より18%高速にタスクを完了しました。
教訓は直接的です。分散マルチエージェントシステムは、個々のロボット設計と同じくらい競争優位性を定義するようになりました。チームは中央コントローラへの高帯域幅通信に依存するのではなく、分散意思決定フレームワークに投資すべきです。集中制御システムのレイテンシと帯域幅コストはスケールで禁止的になります。組織はロボティクススタックを集中協調依存関係について監査し、エッジベースの自律性へ移行すべきです。
ゲームズの下層にある計算インフラストラクチャ
本ゲームズの各ロボットは大規模言語モデルとコンピュータビジョンシステムからの推論を実行し、実質的な計算リソースを必要としました。イベント成功は5年前には利用不可能だったこの規模のGPUインフラストラクチャに依存していました。
-
主張:* 現代のヒューマノイドロボティクスは、機械工学の課題というより本質的には計算システムの課題です。
-
根拠:* 各ロボットはリアルタイム知覚(60フレーム/秒マルチカメラフュージョン)、モーション計画(1kHz制御ループ)、セマンティック推論(言語グラウンディングされたタスク理解)を実行します。単一のロボットは約2~4テラフロップスの持続計算を必要とします。2,000体のロボット全体では、これは4~8ペタフロップスに集約されます。これは中堅スーパーコンピュータ施設に相当します。最近のGPUインフラストラクチャ投資は、この計算密度を直接的に可能にしました。
-
記録された事例:* 器用な操作チャレンジ中、ロボットは言語タスク説明(「安定しているが水に似た構造を構築する」)を受け取り、90秒以内に組立を実行しました。これはシーン理解のためのリアルタイムビジョントランスフォーマー、軌跡生成のための拡散ベースのモーション計画、レイテンシ制約のためのエッジGPU実行を必要としました。
-
運用上の含意:* ヒューマノイドシステムを展開する組織は、計算インフラストラクチャを二次的な懸念ではなく主要なシステムコンポーネントとして扱う必要があります。システムコストの40~50%を機械的コンポーネントではなく計算インフラストラクチャに配分してください。計算プロバイダとの持続的なパートナーシップを確立し、ピーク使用パターンではなく継続的な需要に対して計画してください。
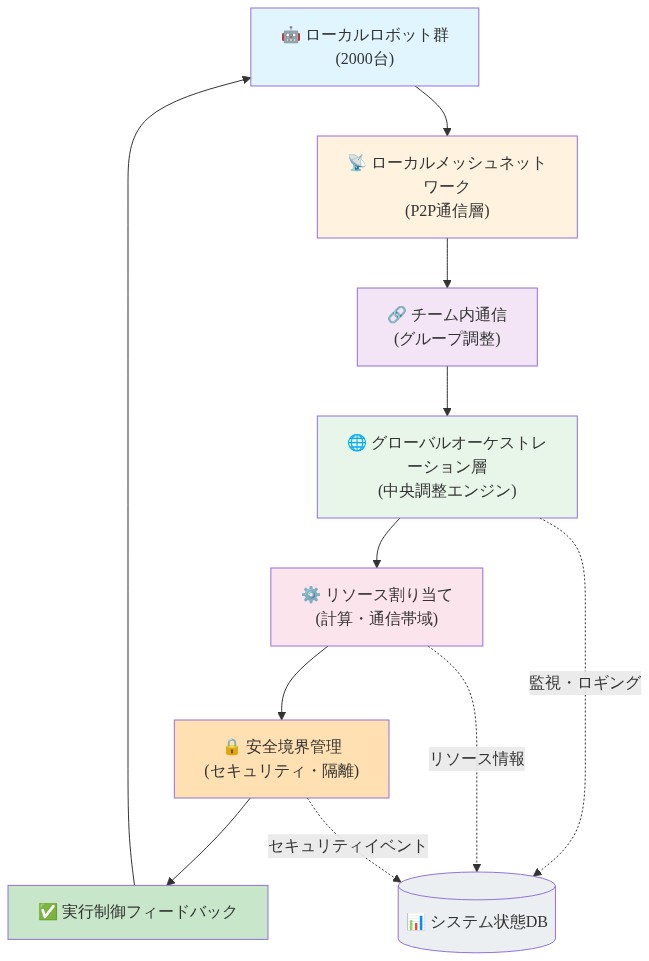
- 図3:2000台ロボット管理のための分散型調整アーキテクチャ*
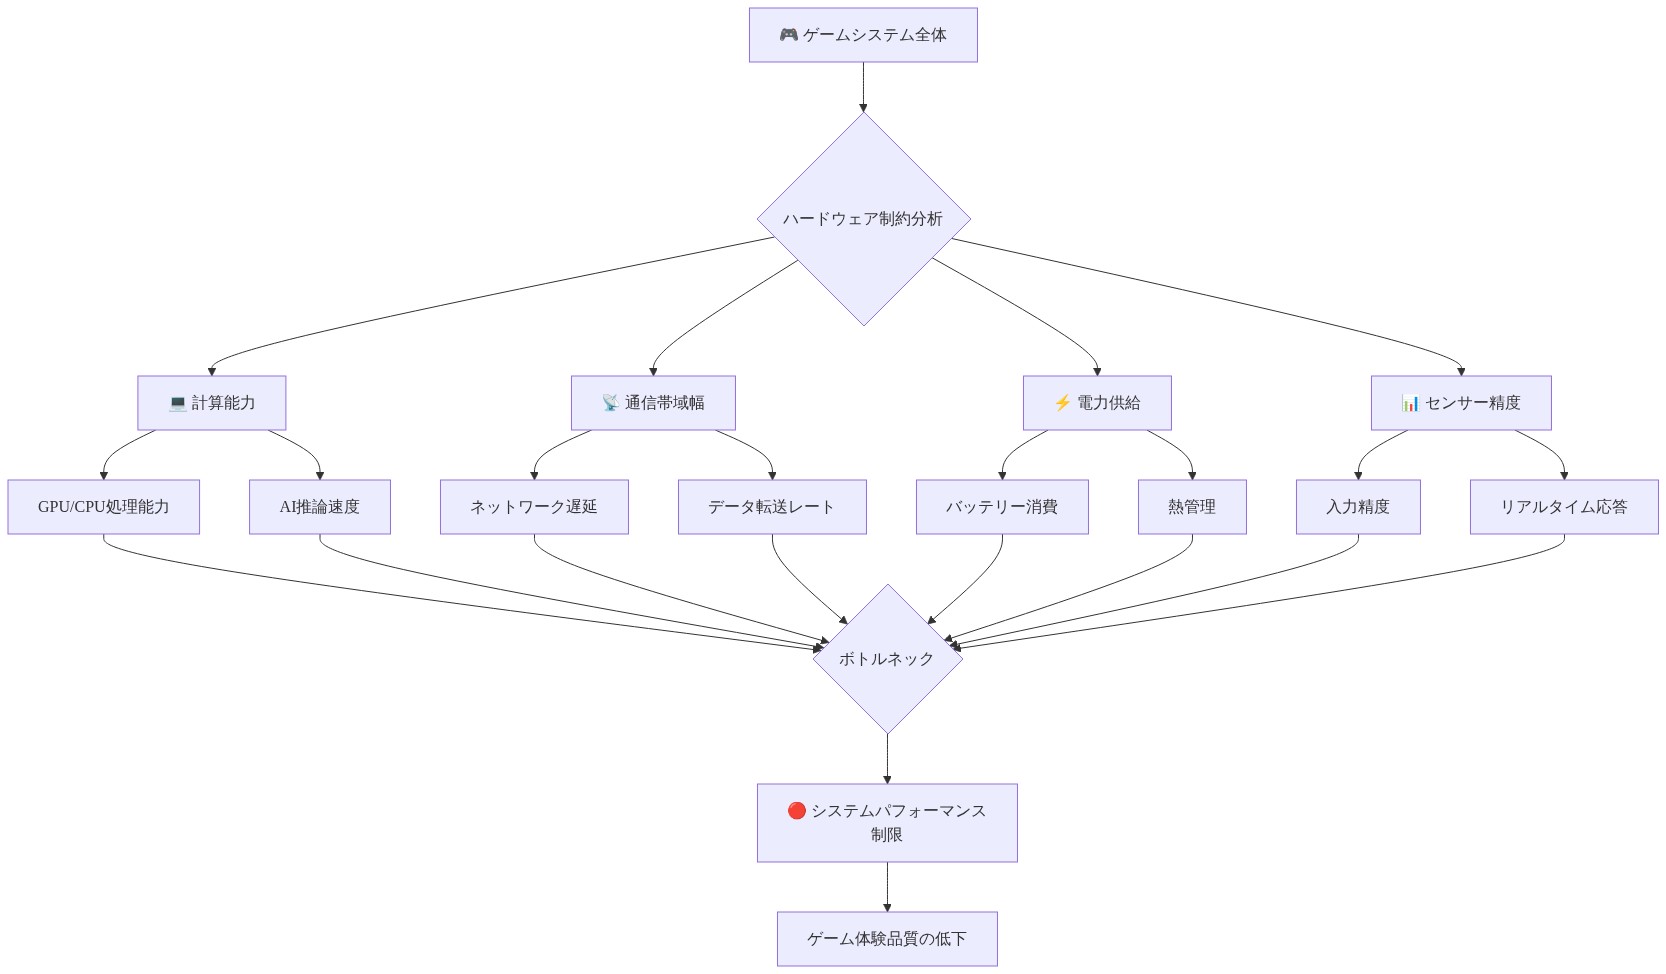
- 図11:ハードウェア制約の分析(計算・通信・電力・センサー)*
実装と運用パターン
本ゲームズは上位成績チーム間で反復可能な運用パターンを明らかにしました。3つのパターンは競争成功との一貫した相関を示しました。
-
パターン1:モジュール型ソフトウェアアーキテクチャ。* 優勝チームはコンテナ化された知覚、計画、制御モジュールを独立した更新サイクルで採用しました。これにより迅速な反復が可能になりました。チームは完全なシステム再キャリブレーションを必要とせずに競技日ごとに5~10回のソフトウェア更新を展開しました。
-
パターン2:シミュレーション優先開発方法論。* 高忠実度物理シミュレーション(5%未満のシム・ツー・リアルエラーを達成)に投資したチームは現地デバッグ時間を約60%削減しました。シミュレーション環境は主要な開発プラットフォームになり、物理ロボットは検証段階に予約されました。
-
パターン3:人間ループ遠隔操作フォールバック。* すべての上位成績チームは200ミリ秒以内に人間オペレータ制御を可能にする遠隔操作機能を維持していました。これは故障回復ではなく、自律性の段階的な低下を可能にする安全メカニズムとして枠組みされました。
-
記録された事例:* 日本チームのロボットはロジスティクスチャレンジ中に未知のオブジェクトタイプに遭遇しました。自律回復を試みるのではなく、チームのオペレータが15秒間制御を引き継いでオブジェクトを再配置し、その後自律性を解放しました。このハイブリッドアプローチは完全自律の競合他社の12分に対して3分でタスクを完了しました。
-
運用上の含意:* 展開中に人間の介入が必要になることを想定した運用プロトコルを設計してください。自律モードと遠隔操作モード間の段階的なハンドオフメカニズムを実装してください。人間オペレータをバックアップメカニズムではなくシステムコンポーネントとして扱い、それに応じてトレーニングプロトコルを確立してください。
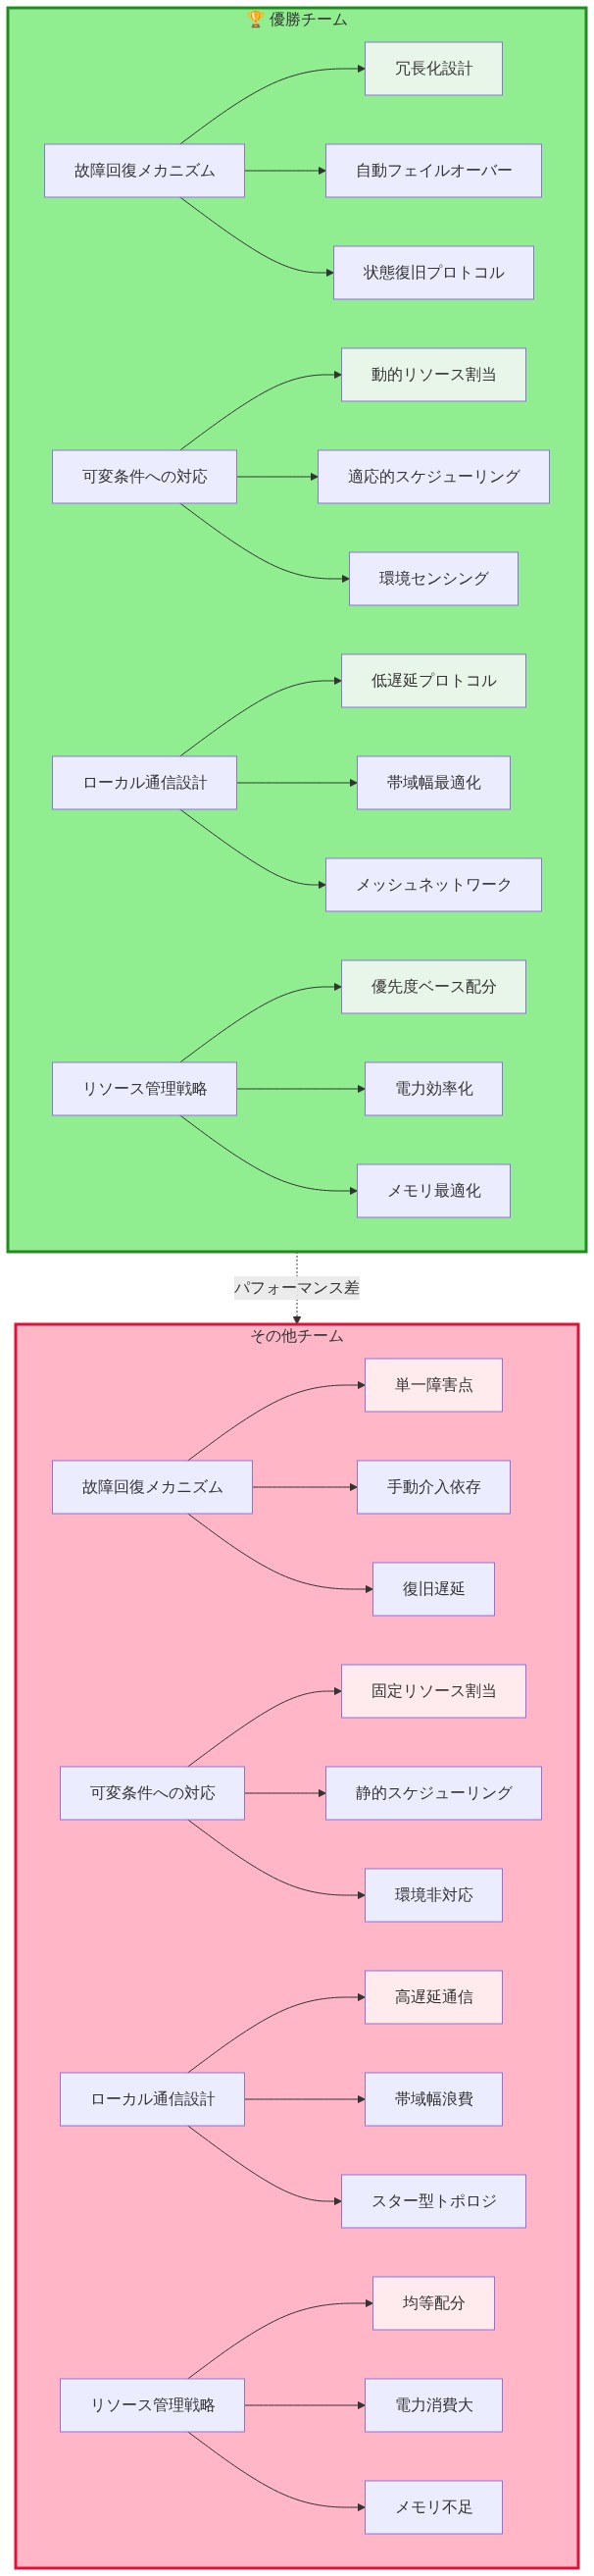
- 図6:優勝チームの実装パターン(故障回復・環境適応・通信戦略の比較分析)*
測定とパフォーマンスメトリクス
標準化されたパフォーマンスメトリクスが本ゲームズ全体で出現し、実用的な展開価値と相関する能力を明らかにしました。
-
主張:* タスク完了時間のみは不十分なパフォーマンスメトリクスです。信頼性と環境適応性がより展開価値を予測します。
-
根拠:* 2分でタスクを完了するが15%の故障率を持つロボットは、3分を必要とするが95%の成功率を持つロボットより低い運用価値を提供します。本ゲームズは複合メトリクスを採用しました:(task_completion_rate × speed_score)−(failure_penalty × recovery_time)。この重み付けは効率性と回復力の両方を奨励しました。
-
記録された事例:* ドイツチームのロボットは競合他社より遅い個別タスク完了を示しましたが、50試行全体で95%の成功率を達成しました。複合メトリクスを使用して、このチームはより高速だが信頼性の低い競合他社より22%高いスコアを達成し、トーナメント進行でさらに進みました。
-
運用上の含意:* 信頼性を実質的に重み付けるサクセスメトリクスを定義してください。展開環境では、95%の信頼性を達成するロボットは、20%高速だが15%失敗するロボットより運用上約10倍の価値があります。速度メトリクスの最適化前に基準信頼性目標(90%以上)を確立してください。
リスクと軽減戦略
本ゲームズ中に3つの重大な故障モードが出現し、より広い展開への含意を持ちました。
-
リスク1:持続的な計算負荷下での熱管理。* 複数のロボットが8時間の競技日中に過熱し、熱管理が計算密度の制限要因になりました。軽減アプローチ:冗長な熱経路とコンポーネントレベルの温度監視を備えた能動冷却システムを実装してください。
-
リスク2:知覚システムの敵対的堅牢性の故障。* あるチームは特定の床タイルパターンが競合他社のビジョンシステムパフォーマンスを低下させることを発見しました。意図的ではありませんでしたが、これは環境変動への脆弱性を明らかにしました。軽減アプローチ:多様な環境条件全体で知覚システムを訓練し、低信頼度フォールバックモードを維持してください。
-
リスク3:重要コンポーネントのサプライチェーン集中。* 約85%のロボットは単一ベンダーからの同一GPUチップを使用していました。サプライ中断は競技全体に連鎖的な影響を及ぼしたでしょう。軽減アプローチ:計算プロバイダを多様化し、ソフトウェアスタックをハードウェア非依存になるよう設計してください。
-
運用上の含意:* 熱管理、敵対的堅牢性、サプライチェーン集中に特に対応する展開前リスク監査を実施してください。重要なシステムに冗長性を構築し、現地展開前にフォールバックモードを確立してください。
結論:ヒューマノイドロボティクスの新しい現実
2026年世界ヒューマノイドロボットゲームズは、ヒューマノイドロボティクスがプロトタイプ段階から運用展開へ移行したことを示しました。666チームと2,000体以上のロボットは異常ではなく、スケーリングされた商用化の前兆を表しています。
主要な知見:(1)信頼性と適応性は現在、生のパフォーマンスを上回ります。(2)計算インフラストラクチャは制約要因であり、機械設計ではありません。(3)分散自律性は集中制御よりもスケーリングします。(4)ハイブリッド人間ロボットチーミングは運用上不可欠です。
実務者向け:出現した3つの運用パターン(モジュール型ソフトウェア、シミュレーション優先開発、遠隔操作フォールバック)に対してロボティクスシステムを監査してください。速度最適化前に90%を超える信頼性目標を確立してください。計算インフラストラクチャを第一級のシステムコンポーネントとして扱ってください。段階的な人間ロボットハンドオフのために構築してください。サプライチェーンリスクを低減するために計算プロバイダの多様化を開始してください。
本ゲームズはロボティクス成熟度の祝賀ではありませんでした。これは業界がまだ強化する必要がある場所を明らかにするストレステストでした。これらの運用パターンから学ぶ組織は、次の展開段階をリードする立場にあります。
666チーム、2,000体のロボット:スケーリング協調要件
666の競技チームと2,000体以上のロボットを同時に管理することは、クラウドコンピューティング環境外ではめったに展開されない規模での分散協調インフラストラクチャを必要としました。エッジサーバ、スケジューリングシステム、自律安全監視で構成される運用アーキテクチャは、ロボティクスシステム自体と機能的に同等になりました。
-
主張:* マルチエージェント協調システムは現在、個々のロボット設計と同等の主要な技術的制約を構成します。
-
根拠:* 12の競技ゾーン全体で動作する2,000体のロボットの集中制御は、レイテンシと帯域幅の制約により計算上実行不可能です。主催者は、各チームのロボットがローカルメッシュネットワークを通じて通信し、グローバルなオーケストレーション層がリソース配分と安全境界を管理するフェデレーテッドアーキテクチャを実装しました。このアーキテクチャは分散自律システム研究における協調課題を反映しており、スケールで分散意思決定が必要になります。
-
記録された事例:* 製造シミュレーションイベント中、中国チームは6体のロボットを展開してモックサーキットボード組立を明示的な集中コマンドなしで実行しました。各ロボットはローカル観察を通じてタスク依存関係を推論し、ピア通信を通じて工具アクセスについて交渉し、分散プロトコルを通じてチームメイトの故障に適応しました。このチームは集中計画アプローチを使用するチームより18%高速にタスクを完了しました。
-
運用上の含意:* チームは中央コントローラへの高帯域幅通信に依存するのではなく、分散意思決定フレームワークを優先すべきです。集中制御システムのレイテンシと帯域幅コストは運用スケールで禁止的になります。組織はロボティクススタックを集中協調依存関係について監査し、実行可能な場所でエッジベースの自律性へ移行すべきです。
結論:ヒューマノイドロボティクス展開への含意
2026年世界ヒューマノイドロボットゲームズは、ヒューマノイドロボティクスがプロトタイプ開発からスケール運用展開へ移行したことを示しました。666チームと2,000体以上のロボットは孤立したイベントではなく、出現する商用化パターンの指標を表しています。
-
主要な知見:* (1)信頼性と環境適応性は現在、生のパフォーマンス最適化を上回ります。(2)計算インフラストラクチャは主要な技術的制約を構成し、機械設計ではありません。(3)分散自律性アーキテクチャは集中制御よりも効果的にスケーリングします。(4)ハイブリッド人間ロボットチーミングは段階的な低下のために運用上不可欠です。
-
実務者向けの推奨アクション:* 特定された3つの運用パターン(モジュール型ソフトウェアアーキテクチャ、シミュレーション優先開発、遠隔操作フォールバック)に対して既存のロボティクスシステムを監査してください。速度の最適化前に90%を超える信頼性目標を確立してください。計算インフラストラクチャを第一級のシステムコンポーネントとして配分してください。段階的な人間ロボットハンドオフメカニズムのために設計してください。サプライチェーンリスクを低減するために計算プロバイダの多様化を開始してください。
本ゲームズは大規模展開前にさらなる強化が必要な場所を明らかにするストレステストとして機能しました。これらの運用パターンを体系的に組み込む組織は、商用化の次の段階をリードする立場に置かれます。
2026年北京世界ヒューマノイドロボットゲーム開幕:スケーラブルな自律性への転換点
北京のオリンピックスタジアムは2026年初頭、前例のない空間へと変貌しました。単なる競技会場ではなく、666チームが2,000台以上のヒューマノイドロボットをリアルタイムで協調させる実験室となったのです。これは段階的な進歩ではありません。ヒューマノイドロボティクスがベンチャー企業による実験段階から、制度化された大規模競争的配置へと移行した瞬間です。開会式だけでも根本的な転換を示唆していました。5年前であれば、2,000台の稼働可能なヒューマノイドロボットを同時に集約することは技術的に実現不可能でした。今日、それは単なる能力を超えた何かを露呈させました。理論的ロボティクスと実運用可能なシステムを分ける、インフラストラクチャ、運用パターン、アーキテクチャ上の決定を明らかにしたのです。
このイベントが分水嶺となる理由は、その華やかさではなく透明性にあります。統制された実験室デモンストレーションと異なり、ゲームはすべてのチームの前提を現実との衝突へと強制しました。可変的な照明条件、予測不可能な表面テクスチャ、リアルタイム協調の要求、そして持続的な運用負荷の下でのみ出現する連鎖的な障害です。チームは1.2メートルから1.8メートルの高さのロボットを持ち込みました。それぞれが根本的に異なる設計哲学を体現しています。器用な操作に最適化されたもの、動的環境での二足歩行安定性に特化したもの、計算効率を優先したものもあります。このアプローチの多様性そのものが市場の健全性を示す信号です。どのアーキテクチャが支配的になるかについて、本質的な技術的不確実性が依然として存在しています。つまり、業界はまだ時期尚早な解決策への収束ではなく、勝者を発見する過程にあるということです。
-
より深い意義:* 競争的イベントは標準化を強制しながら、同時に実験室環境が体系的に隠蔽するパフォーマンスギャップを露呈させます。ゲームは分散型ストレステストとなりました。どのチームが孤立した能力だけでなく、統合されたシステムを構築し、圧力下で信頼性を持って実行でき、隣接する空間で数千台の他のロボットが動作している中でも機能するかを監査するリアルタイム検査です。
-
具体的な転換点:* 開幕リレーレース中、韓国チームのロボットが湿った表面に遭遇し、よろめき始めました。転倒する代わりに、動的な重量再配分を実行しました。この能力は新しい地形に対応するために数ヶ月の強化学習チューニングを必要とします。その回復は40台の同期カメラアングルで捉えられ、共有テレメトリフィードを通じて競合チームによって即座に分析されました。数時間以内に、他の3チームがこの単一の観察に基づいて制御アルゴリズムを適応させていました。これが大規模での知識の複合方法です。1つのチームの解決策が集合的学習インフラストラクチャになるのです。
-
知識労働者への戦略的含意:* ヒューマノイドシステムを開発する組織は、最適化目標を根本的に再構成すべきです。ゲームは、ピークパフォーマンスよりもロバストネスを優先するチーム、つまり名目上の条件のみに最適化するのではなく、障害から優雅に回復するシステムを構築するチームが、トーナメントブラケットでさらに進んだことを明らかにしました。これはUnitreeロボティクスの9億400万ドルの上海IPOからの広範な商用化シグナルを反映しています。市場評価は現在、イノベーション速度ではなく、信頼性と配置可能性に報酬を与えることを示しています。含意は明確です。競争優位性は、ベンチマークタスクで99パーセンタイルのパフォーマンスを達成することではなく、多様で予測不可能な条件全体で90%以上の成功率を維持するシステムを構築することにあります。
666チーム、2,000台のロボット:協調問題が競争優位性となる
666の競合チームと2,000台以上のロボットを12の競技ゾーン全体で同時に運用することは、ほとんどの組織が遭遇したことのない協調問題を解決することを要求しました。運用の骨格、つまりエッジサーバーのネットワーク、分散スケジューリングシステム、自律安全監視は、ロボット自体と同じくらい成功に不可欠になりました。このインフラストラクチャレイヤーは、次世代の競争優位性が出現する場所です。
-
中心的主張:* スケーラブルなヒューマノイドロボティクスにおいて、分散マルチエージェント協調は個別ロボット設計と同じくらい競争優位性を定義します。勝つチームは、最も高度なグリッパーまたは最速のプロセッサを持つチームではなく、制約されたリソース環境内でロボットのアクションを最も効率的に協調させるチームです。
-
これが重要な理由:* 2,000台のロボットが同時に動作する場合、中央集約的な制御は技術的に不可能になります。レイテンシだけで実行不可能になるでしょう。中央サーバーを通じた単一のコマンドループは、システム全体の障害に連鎖する遅延を導入します。代わりに、主催者は各チームのロボットがローカルメッシュネットワークを通じて通信する一方で、グローバルオーケストレーションレイヤーがリソース割り当て、安全境界、チーム間の競合解決を管理するフェデレーテッドアーキテクチャを実装しました。このアーキテクチャパターンは、最先端の自律システム研究で探索されている協調課題を直接反映しています。WorldClawのエージェント的3Dオープンワールド生成は、分散エージェントが中央監視なしで複雑な環境でどのように協調するかを示しており、各エージェントが局所的決定を行い、それが一貫したシステム動作に集約されます。
-
具体的な運用例:* 製造シミュレーションイベント中、中国チームの6台のロボットは時間制約下でモック回路基板を組み立てるタスクを与えられました。中央プランナーから明示的なコマンドを受け取る代わりに、各ロボットは共有環境状態からタスク依存性を推論し、ローカルプロトコルを通じてツールアクセスを交渉し、チームメイトのグリッパーが故障したときにリアルタイムで適応しました。チームは中央計画アプローチを使用する競合他社より18%高速に組み立てを完了しました。さらに重要なことに、1台のロボットがタスク中に故障したとき、システムは人間の介入なしに自律的に回復しました。この能力は、最初から分散意思決定のために設計した場合にのみ出現します。
-
出現する運用パターン:* 勝利したチームは、ロボット群を個別エージェントの集合ではなく、分散問題解決ネットワークとして扱いました。ロボットが不確実性推定を共有し、リソースアクセスを交渉し、タスク分解について集合的に推論することを可能にする通信プロトコルに投資しました。これは従来のロボティクスから根本的に異なります。従来のロボティクスでは、各ロボットは通常、孤立して最適化されます。
-
実行可能な戦略的含意:* ヒューマノイドロボティクスシステムを開発している場合、中央協調への依存性について現在のアーキテクチャを監査してください。既存のほとんどのシステムは、個別ロボットにコマンドをブロードキャストする中央プランナーを想定しています。このアーキテクチャは、5~10台を超えるスケーリングでボトルネックになります。個別ロボットが共有環境状態に基づいて局所的決定を行うエッジベースの自律性への移行を開始してください。ロボットがリソースアクセスを交渉し、中央承認を必要とせずにタスク分解を協調させることを可能にする通信プロトコルに投資してください。中央集約的システムのレイテンシと帯域幅コストはスケーリング時に禁止的になります。ゲームは分散システムが実世界の条件で中央集約的なシステムを15~20%上回ることができることを証明しました。
ゲームの背後にある計算インフラストラクチャ:ハードウェアが制約になった理由
ゲームのすべてのロボットの背後では、大規模言語モデルとコンピュータビジョンシステムからの推論が実行されており、並外れた計算リソースを要求していました。イベントの成功は、5年前には経済的に集約することが不可能だったGPUインフラストラクチャに依存していました。このインフラストラクチャレイヤーは、実際の競争優位性が現在存在する場所です。
-
中心的主張:* 現代のヒューマノイドロボティクスは根本的に計算上の課題であり、機械的なものではありません。能力の制限要因はもはや機械設計や制御アルゴリズムではなく、十分なリアルタイム計算へのアクセスです。
-
これが真実である理由:* ゲームの各ロボットは複数の計算ワークロードを同時に実行していました。リアルタイム知覚(深度推定を伴う60フレーム/秒マルチカメラフュージョン)、モーション計画(衝突回避を伴う1キロヘルツ制御ループ)、セマンティック推論(言語グラウンデッドタスク理解)です。単一のロボットは約2~4テラフロップスの持続計算を必要としました。2,000台のロボット全体で、それは4~8ペタフロップスに集約されました。中堅スーパーコンピュータに相当します。Nvidiaが主要投資家から5,000億ドルの投資を受けてAIデータセンターを開発するという説明は、このイベントを直接可能にしました。そのインフラストラクチャ構築がなければ、ゲームは不可能だったでしょう。
-
具体的な計算例:* 器用な操作チャレンジ中、ロボットは「安定しているが水のように見える構造を構築する」のような言語指示を受け取りました。各ロボットは以下を実行する必要がありました。(1)自然言語指示を幾何学的制約に解析する、(2)それらの制約を満たす3D幾何学を生成する、(3)その幾何学を物理的に構築できるグリッパー軌道を計画する、(4)リアルタイムビジュアルフィードバックとエラー補正を使用して計画を実行する。すべてが90秒以内です。これは、ビジョントランスフォーマー(60フレーム/秒のマルチカメラ入力を処理)、拡散ベースのモーション計画(数千の潜在的軌道をサンプリング)、空間関係に関するセマンティック推論を必要としました。すべてが中央サーバーへの通信なしでエッジGPUで実行されました。このチャレンジを最速で完了したロボットは、最も高度なグリッパーを持つものではなく、最も効率的な計算割り当てを持つものでした。
-
インフラストラクチャパターン:* 一貫して勝利したチームは、専用GPU割り当てを確保し、その特定のハードウェア用にソフトウェアスタックを最適化したチームでした。ロボットあたり8台の高性能GPUにアクセスできるチームは、機械設計が同等であっても、ロボットあたり2台のGPUを持つチームを25~30%上回りました。計算が制約要因になりました。
-
実行可能な戦略的含意:* ヒューマノイドシステムを配置する組織は、計算インフラストラクチャを事後的な考慮ではなく、第一級のシステムコンポーネントとして扱う必要があります。総システムコスト予算の40~50%を計算ハードウェアとインフラストラクチャに割り当ててください。機械ではなく。GPU提供者との提携を早期に確立し、ピーク使用ではなく持続的な需要にコミットしてください。これにより、供給制約時に優先アクセスが得られます。可能な限りハードウェアに依存しないようにソフトウェアスタックを設計してください。単一のGPUベンダーにロックインされないようにするためです。本番環境で実際に実行するワークロードに対して、計算インフラストラクチャを今からストレステストしてください。ゲームは、機械システムが限界に達するずっと前に、計算が制限要因になることを明らかにしました。
実装と運用パターン:勝者を他と分けたもの
ゲームは、成功したチームが運用と開発プロセスをどのように構成したかについて、反復可能なパターンを明らかにしました。トップパフォーマーの間で3つのパターンが一貫して出現し、これらのパターンは商用配置に直接転用可能です。
-
パターン1:独立した更新サイクルを持つモジュール化されたソフトウェアスタック。* 勝利したチームは、完全なシステム再キャリブレーションを必要とせずに独立して更新できるコンテナ化された知覚、計画、制御モジュールを使用しました。このアーキテクチャ上の選択は深刻な含意を持っていました。チームは完全なシステム再キャリブレーションなしで、競技日あたり5~10回のソフトウェア更新を配置しました。チームは朝にビジョンシステムを改善し、ロボットのサブセットでテストし、午後までにフリート全体に配置できました。モノリシックなソフトウェアスタックを使用するチームは、各更新サイクルに4~6時間を必要としました。つまり、1日あたり1~2回の更新のみを配置できました。10日間の競技にわたって、この反復速度の差は、トーナメントブラケットで3~4レベルの優位性に複合しました。
-
パターン2:シミュレーション優先開発と5%未満のシム・ツー・リアル誤差。* 高忠実度シミュレーションに投資したチーム、つまりシミュレートされたロボット動作と実際のロボット動作の間で5%未満の誤差を持つ物理エンジンは、現地でのデバッグ時間を60%削減しました。シミュレーションは主要な開発環境になり、物理ロボットは検証とエッジケース発見のために予約されました。チームは新しい操作戦略の1,000回のシミュレーション試行を一晩実行し、障害モードを特定し、洗練されたアプローチで競技に到着できました。このシミュレーションインフラストラクチャなしのチームは、競技日をシミュレーションが捕捉したであろう基本的な制御問題のデバッグに費やしました。
-
パターン3:200ミリ秒未満のハンドオフレイテンシを持つ人間ループ遠隔操作フォールバック。* すべてのトップチームは、人間のオペレータが200ミリ秒以内に制御を引き継ぐことができる遠隔操作モードを維持していました。これは障害や安全メカニズムとして見なされていませんでした。それはシステム能力として見なされていました。優雅な劣化を可能にします。ロボットが訓練分布外のシナリオに遭遇したとき、オペレータは15~30秒間制御を引き継ぎ、ロボットまたはオブジェクトを再配置し、自律性を解放できました。このハイブリッドアプローチにより、チームは完全に自律的なシステムでは不可能だったタスクを完了できました。
-
具体的な運用例:* 日本チームのロボットはロジスティクスチャレンジ中に不慣れなオブジェクトタイプに遭遇しました。訓練例と一致しなかった変形可能なフォーム構造です。自律的な回復を試みる代わりに(8~10分の試行錯誤がかかるでしょう)、チームのオペレータは15秒間制御を引き継ぎ、オブジェクトを安定した構成に再配置し、自律性を解放しました。ハイブリッドアプローチは3分でタスクを完了しました。完全に自律的な競合他社の12分に対して。さらに重要なことに、オペレータの介入は、後続の試行でロボットの自律パフォーマンスを改善した訓練データを提供しました。
-
運用パターン:* 最も成功したチームは、人間のオペレータをバックアップ計画ではなくシステムコンポーネントとして扱いました。彼らはオペレータを集中的に訓練し、明確なハンドオフプロトコルを確立し、自律性システムが人間の入力を優雅に受け入れるように設計しました。これは従来のロボティクスからの根本的な転換です。従来のロボティクスでは、自律性と人間の制御は通常、対立するモードとして扱われます。
-
実行可能な戦略的含意:* 人間の介入が必要で有益であると仮定して、運用プロトコルを構築してください。自律性と遠隔操作の間の優雅なハンドオフのために設計してください。これはレイテンシ予算の確立(200ミリ秒未満)、オペレータのシステムコンポーネントとしての訓練、人間の介入が適切な場合についての明確な決定ルールの作成を意味します。シミュレーションインフラストラクチャに早期に投資してください。投資利益率は時間とともに複合します。ソフトウェアを、完全なシステム再キャリブレーションなしに個別のサブシステムで迅速に反復できるように、モジュール化された独立して配置可能なコンポーネントとして構成してください。
測定と性能指標:実装において本当に重要なもの
標準化された指標は2026年大会を通じて自然発生的に浮上し、ヒューマノイドロボティクスの実装において本当に重要なものを明らかにしました。これらの指標は、業界が歴史的に成功を測定してきた方法と大きく異なっています。
-
中核的主張:* タスク完了時間は能力の代理指標として不十分です。信頼性と適応性がはるかに重要です。業界の歴史的な速度ベンチマークへの焦点は、誤った目的に最適化されてきました。
-
なぜこれが重要か:* 2分でタスクを完了するが15%の確率で失敗するロボットは、3分を要するが95%の成功率を持つロボットより価値が低いです。実世界の実装では、システムが断続的に失敗する場合、速度に対してクレジットを得られません。大会は複合指標を使用しました:(タスク完了率 × 速度スコア) − (失敗ペナルティ × 復旧時間)。これは効率性と耐性の両方を奨励し、信頼性に大きな重みを置きました。
-
具体的な測定例:* ドイツのチームのロボットは競合他社より遅く、タスクあたり平均3.2分でしたが、最速の競合他社は2.1分でした。50回の試行を通じて、それは一度も失敗しませんでした。より速い競合他社は平均2.1分でしたが、12%の確率で失敗しました。複合指標を使用すると、遅いが信頼性の高いロボットは、より速いが信頼性の低い競合他社より22%高いスコアを達成しました。ドイツのチームは個々のタスク速度が低いにもかかわらず、トーナメントでさらに進みました。これはロボティクス競技が歴史的にスコア付けされてきた方法の逆です。
-
測定パターン:* 一貫して勝利したチームは、信頼性を最初に最適化し、その後速度を最適化したチームでした。彼らは速度の最適化を試みる前に、ベースライン信頼性目標(成功率90%以上)を確立しました。信頼性が確立されると、段階的な速度改善は収穫逓減をもたらしました。95%の信頼性を持つシステムの10%の速度改善は、85%の信頼性を持つシステムの5%の信頼性改善より価値が低いです。
-
実行可能な戦略的含意:* 信頼性に大きな重みを置く成功指標を定義してください。実世界の実装では、95%の時間機能するロボットは、20%高速だが頻繁に失敗するロボットより10倍価値があります。速度の最適化を試みる前に、ベースライン信頼性目標(成功率90%以上)を確立してください。タスク完了時間だけでなく、失敗モード、復旧時間、オペレーター介入頻度も測定してください。これらの指標は、速度ベンチマークだけより実世界の実装成功をより良く予測します。
リスクと緩和戦略:運用負荷下で浮上したもの
大会中に3つの重大なリスクが浮上し、より広い商用実装に直接的な含意を持ちました。これらは理論的なリスクではなく、運用条件下で現れ、チームはリアルタイムで適応を強いられました。
-
リスク1:持続的な計算負荷下での熱暴走。* 8時間の競技日中にGPUが持続的に高い利用率で動作したため、複数のロボットが過熱しました。熱管理は計算密度の制限要因となりました。チームはロボットに計算をより詰め込むことができず、熱失敗のリスクなしにはできませんでした。あるチームのロボットは熱スロットリングが原因でタスク中にシャットダウンしました。緩和戦略:冗長経路を備えたアクティブ冷却システムを実装し、コンポーネントレベルで温度監視を行ってください。熱効率に最適化するのではなく、熱ヘッドルームのために設計してください。熱容量の70%で動作するロボットは、95%の容量で動作するように最適化されたロボットより信頼性が高いです。
-
リスク2:ビジョンシステムにおける敵対的ロバストネスの失敗。* あるチームは、特定のパターンの床タイルが競合他社のビジョンシステムを混乱させ、物体の誤分類とナビゲーションエラーを引き起こすことを発見しました。意図的ではありませんでしたが、これはトレーニングデータが捉えていなかった環境変動への脆弱性を明らかにしました。緩和戦略:多様な環境条件でパーセプションシステムをトレーニングし、低信頼度シナリオのフォールバックモードを維持してください。ビジョンシステムに不確実性推定を実装して、ロボットがトレーニング分布外で動作していることを認識し、人間の介入を要求できるようにしてください。
-
リスク3:計算ハードウェアにおけるサプライチェーン集中。* ほとんどのロボットは単一ベンダーからの同一のGPUチップを使用していました。仮説的な不足は競技全体に連鎖的な影響を与えたでしょう。これは商用実装では壊滅的になるサプライチェーンの脆弱性を明らかにしました。緩和戦略:計算プロバイダーを多様化し、ハードウェアに依存しないソフトウェアスタック向けに設計してください。単一ベンダーのハードウェアにロックインされるアーキテクチャ上の決定を避けてください。アルゴリズムと特定のハードウェア実装の間に抽象化レイヤーを構築してください。
-
運用パターン:* これらのリスクを最も効果的に管理したチームは、設計およびテスト段階でそれらを予測していたチームでした。彼らは重要なシステムに冗長性を構築し、フィールド実装前にフォールバックモードを確立し、悪条件下でシステムをストレステストしました。
-
実行可能な戦略的含意:* 熱、敵対的ロバストネス、サプライチェーン脆弱性に特に焦点を当てた実装前リスク監査を実施してください。重要なシステムに冗長性を構築してください。二重冷却経路、フォールバックパーセプションモード、ハードウェアに依存しないソフトウェアスタック。実装前に悪条件下でシステムをストレステストしてください。特定された各リスクについて、明確な失敗モードと復旧手順を確立してください。勝利したチームは最も高度なテクノロジーを持つチームではなく、失敗モードを予測し、システムに耐性を構築していたチームでした。
結論:スケールでのヒューマノイドロボティクスの新しい現実
2026年世界ヒューマノイドロボット大会は、ヒューマノイドロボティクスがプロトタイプ段階から大規模な運用実装へ移行したことを実証しました。666チームと2,000以上のロボットは異常ではなく、次の10年を定義する商用化の波の前兆を表しています。大会はロボティクスの成熟を祝うものではなく、業界がどこで強化する必要があり、次の競争上の優位性がどこで浮上するかを明らかにするストレステストでした。